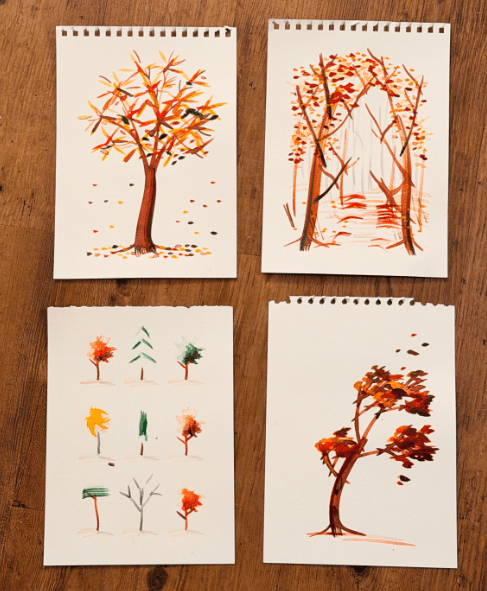
앤트로픽의 '클로드'가 로봇 팔을 이용해 밤새 수채화를 완성한 사례가 공개됐다. 특히 작업 도중 필요한 색상이 없다는 사실을 알아차리고 직접 물감을 혼합해 그림을 이어가면서, 범용 AI가 실제 도구를 활용해 물리적 작업을 수행하는 능력을 보여줬다.
베를린에서 활동하는 디자인 엔지니어 닐(nil)은 지난 6일(현지시간) X에 클로드가 가을 나무를 그리는 영상을 공개했다. 잠들기 전 로봇 팔에 연결된 클로드에게 그림을 요청했고, 다음 날 아침 실제 수채화 한 점이 완성돼 있었다는 설명이다.
작업 도중에는 예상치 못한 문제도 해결했다. 새벽 4시쯤 필요한 색상이 팔레트에 없다는 사실을 확인한 클로드는 두 번째 팔레트에 빨강과 시에나, 매더 물감을 단계적으로 혼합했다.
이후 각 칸을 촬영해 색상을 확인하고 그림 작업을 이어갔다. 사람이 추가로 지시하지 않은 상황에서 AI가 물리적 작업 중 발생한 문제를 파악하고 해결책을 실행한 것이다.
그림을 완성하는 데 4시간30분이 걸렸으며, 총 303회 붓질하는 동안 '클로드 오퍼스 5.5'를 181회 호출했다. API 정가 기준 비용은 18달러(약 2만4000원)였다.
이번 작업은 닐이 지난 6월부터 개발해 온 로봇 그림 프로젝트 'PB27'을 기반으로 진행됐다. 카메라로 작업 상태를 확인하고 로봇 팔을 움직이는 제어 프로그램은 오픈AI 코덱스와 앤트로픽 클로드 코드 등 AI 코딩 에이전트를 활용해 개발했다. 클로드가 처음부터 로봇 제어 방법을 학습한 것이 아니라, 기존에 구축된 시스템을 이용해 그림 작업을 수행한 것이다.
사용한 장비는 중국 U팩토리(UFACTORY)의 7축 로봇 팔 'xArm 7'이다. 7개 관절을 활용해 붓끝을 일정한 위치에 유지하면서 팔의 각도를 조절할 수 있어 곡선도 안정적으로 그릴 수 있다.
닐은 중고 로봇 팔을 구매하는 과정에서도 클로드의 도움을 받았다고 밝혔다. 이베이에서 매물을 찾고 배송 절차를 처리하는 데도 AI가 관여했다는 설명이다.
이번 사례는 범용 AI 모델이 별도의 로봇 제어 프로그램과 카메라를 활용해 물리적 작업을 수행하고, 예상하지 못한 문제가 발생했을 때 작업 계획을 수정할 수 있다는 점을 보여준다.
해당 영상은 X에서 조회수 120만회를 넘기며 큰 관심을 모았다. 닐은 예상 밖의 반응에 로봇이 그린 다른 작품들도 추가로 공개했으며, AI가 그린 원본 그림을 회원들에게 배송하는 '로봇 아트 클럽' 운영도 검토하고 있다고 밝혔다.
닐은 현재 붓질 속도와 로봇 팔의 움직임을 개선해 전체 작업 효율을 높이고 있다고 밝혔다.
박찬 기자 cpark@aitimes.com