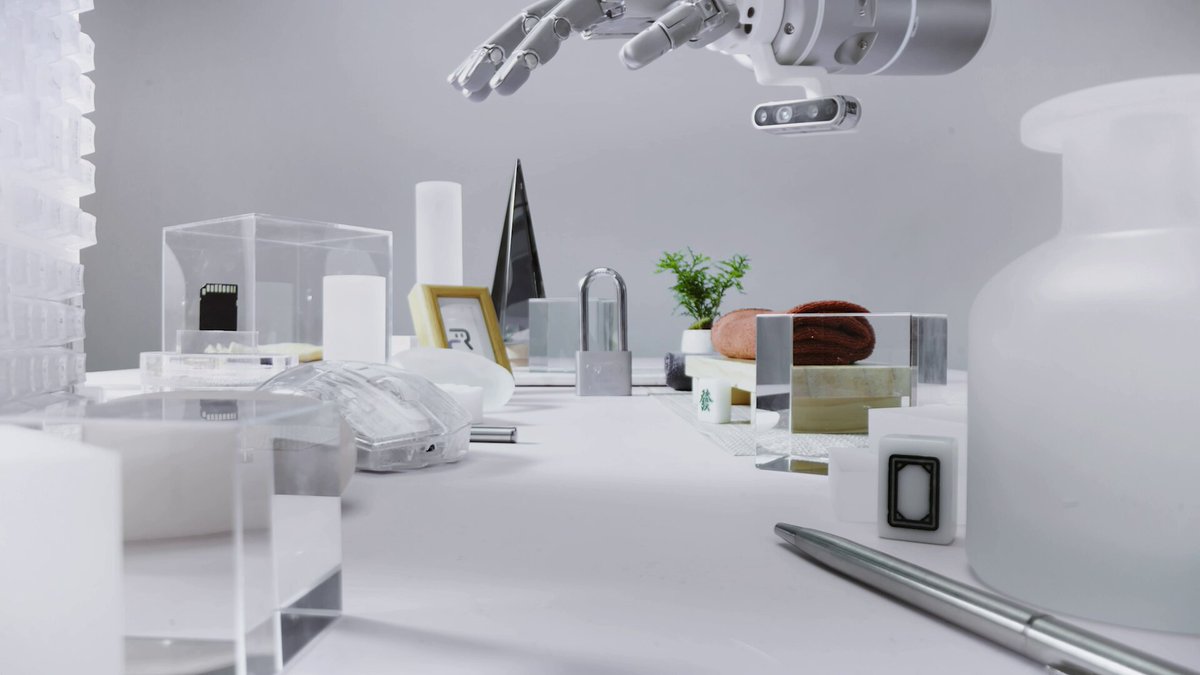
앤트그룹이 로봇이 손끝의 촉각 정보를 이해하고 물체를 잡는 힘까지 판단할 수 있도록 하는 AI 모델을 공개했다. 시각과 언어, 동작 생성에 이어 촉각까지 로봇 AI에 결합한 것으로, 열쇠로 자물쇠를 열거나 치약을 적절한 힘으로 짜는 등 섬세한 손동작을 구현할 수 있도록 했다.
앤트그룹 산하 로비앤트(Robbyant)는 10일 촉각 기반 로봇 파운데이션 모델 '링봇 터치(LingBot-Touch)'를 오픈소스로 공개했다. 이 모델은 약 5000시간에 달하는 실제 촉각 데이터를 학습해 접촉 위치와 압력, 힘의 분포 및 시간에 따른 변화를 파악한다.
가장 큰 특징은 서로 다른 원리로 작동하는 촉각 센서의 데이터를 하나의 표현 체계로 통합했다는 점이다. 자기식, 압저항식, 시각 기반 촉각 센서 등 3종류의 신호를 공통된 촉각 정보로 변환해 다양한 로봇 손과 센서 환경에서 활용할 수 있다.
기존에는 촉각 센서의 종류나 로봇 손이 바뀌면 데이터를 다시 수집하고 모델을 재학습해야 하는 일이 많았다. 링봇 터치는 사람의 촉각 장갑과 로봇 손에서 수집한 정보를 함께 학습해 이러한 개발 부담을 줄이고, 기존 로봇 제어 AI에도 촉각 인식 기능을 추가할 수 있도록 했다.
실제 로봇을 이용한 26개 작업 평가에서도 성능 개선이 확인됐다. '샤르파 웨이브(Sharpa Wave)'와 'X핸드(XHand)' 등 두 종류의 로봇 손을 대상으로 기존 제어 AI 모델 4종에 링봇 터치를 적용한 결과, 평균 작업 수행 평가 점수가 기존보다 13.9~24.8%포인트 높아졌다. 이 평가는 작업의 중간 단계에도 부분 점수를 부여하는 방식으로, 전체 작업을 완수한 비율과는 차이가 있다.
샤르파 웨이브 로봇 손으로 병뚜껑을 여는 작업에서는 촉각 정보를 사용하지 않았을 때 평가 점수가 56.25%였지만, 링봇 터치를 적용하자 90%로 상승했다. 지퍼백 닫기와 SD카드 꺼내기 등에서도 성능 개선이 나타났다.
열쇠를 자물쇠에 넣고 돌리거나 치약을 적절한 압력으로 짜는 작업도 시연했다. 카메라만으로는 정확히 파악하기 어려운 접촉 상태와 힘의 변화를 촉각 정보로 보완한 결과다.
이번 발표는 앤트그룹이 최근 집중해 온 로봇 사업과도 연결된다. 앤트그룹은 2024년 말 로봇 전문 자회사 로비앤트를 설립하고 지난해에는 요리와 서비스 업무를 수행하는 로봇 'R1'을 공개했다. 유니트리 등 중국 로봇 기업에도 투자하며 관련 사업을 확대해 왔다.
올해 들어서는 로봇의 시각 인식과 동작 생성을 담당하는 '링봇 VLA', 물리 세계의 움직임을 예측하는 '링봇 월드' 등 로봇 AI 모델을 잇달아 공개했다. 이번 링봇 터치는 이러한 모델에 촉각 정보를 추가해 실제 물체를 더 정밀하게 다룰 수 있도록 하는 기술이다.
로비앤트는 약 550만개 매개변수를 갖춘 경량 모델 '링봇 터치 타이니(Tiny)'를 비롯해 두 가지 모델 크기를 제공한다. 자체 개발한 링봇 VLA뿐 아니라 π0.5, 디퓨전 폴리시(Diffusion Policy), T-Rex 등 외부 로봇 제어 모델과도 연동할 수 있다. 코드와 사전 학습 가중치는 깃허브와 허깅페이스에 아파치 2.0 라이선스로 공개됐다.
로봇의 촉각을 AI로 처리하는 기술은 이번이 처음은 아니다. 메타는 2024년 10월 범용 촉각 AI 모델 '스파시(Sparsh)'와 인공 손가락 형태의 촉각 센서 '디짓 360(Digit 360)'을 공개했다. 한국 원익로보틱스와 촉각 센서를 탑재한 로봇 손 개발도 추진했다.
스파시가 여러 시각 기반 촉각 센서에서 정보를 학습하는 데 집중했다면, 링봇 터치는 자기식과 압저항식 등 서로 다른 원리의 센서까지 통합하고 기존 로봇 제어 AI에 결합해 실제 작업 성능을 높이는 데 초점을 맞췄다.
앤트그룹은 링봇 시리즈를 통해 로봇의 시각과 행동, 물리 세계 예측에 이어 촉각까지 아우르는 AI 기술을 확보하고 있다. 로봇 제조사들이 다양한 센서와 제어 모델을 결합해 새로운 작업을 개발하도록 지원하는 것이 목표다.
현재 성능은 두 종류의 로봇 손을 이용한 자체 평가 결과로, 다양한 하드웨어와 실제 산업 현장에서의 활용 가능성은 추가 검증이 필요하다.
박찬 기자 cpark@aitimes.com