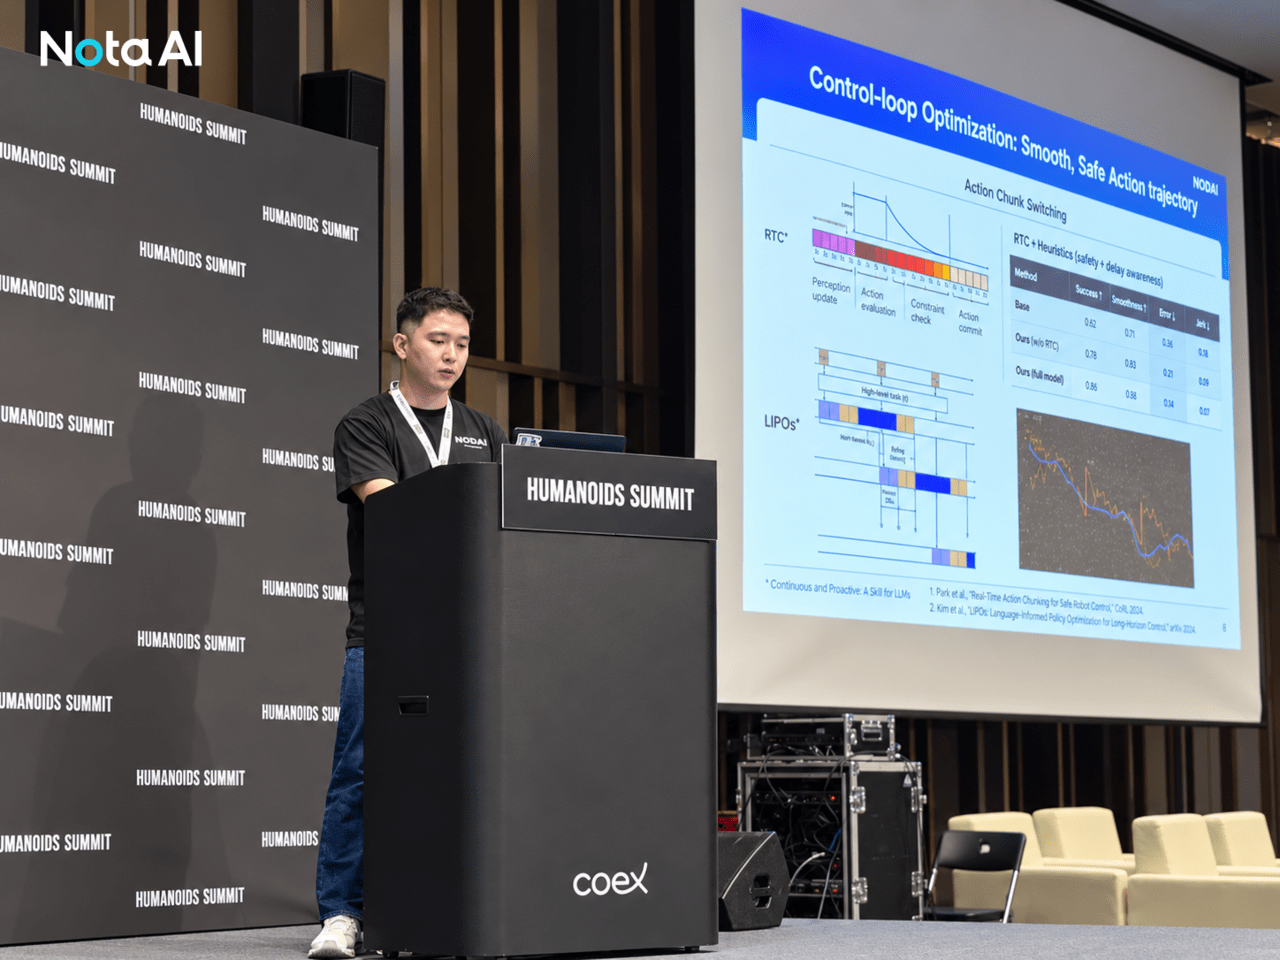
노타(대표 채명수)는 서울 코엑스에서 열린 '휴머노이드 서밋 서울 2026'에 참여해 자체 플랫폼 '넷츠프레소'를 활용한 7종의 로봇 AI 모델 최적화 성과를 발표했다고 23일 밝혔다.
노타는 퀄컴 신경망처리장치(NPU) '드래곤윙 IQ-9075'와 엔비디아 그래픽처리장치(GPU) 기반 엣지 AI 플랫폼 '젯슨 토르'를 대상으로 최적화 결과를 공개했다.
검증 모델은 엔비디아의 '그루트 N1.7'과 '코스모스 3 엣지', 피지컬 인텔리전스의 'π0.5', 허깅페이스의 시각언어행동모델(VLA) 'Smol'을 포함해 'MolmoAct2' 'X-VLA' 'VLA-JEPA' 등 총 7종이다.
특히 그루트 N1.7의 추론 시간은 1602밀리초(ms)에서 228ms로 단축돼 추론 속도가 약 7배 향상됐으며, 로봇팔 작업 속도도 3배 빨라졌다. 여기에 로봇 작업 수행 능력을 측정하는 시뮬레이션 벤치마크 'LIBERO'의 작업 성공률은 92%로 원본 대비 1%포인트 차이를 유지한 것으로 나타났다.
엔비디아 젯슨 토르에서도 코스모스 3 엣지의 추론 시간이 1711ms에서 739ms로 단축돼 약 2.3배의 속도 향상을 확인했으며, 로봇 시뮬레이션 벤치마크 'RoboLab'에서도 원본 모델 수준의 작업 성공률을 유지했다고 덧붙였다.
노타는 이번 연구 결과를 토대로 로봇 AI 모델을 각 하드웨어의 특성에 맞춰 최적화해 로봇의 용도와 운영 조건에 따른 모델 및 하드웨어 선택의 폭을 넓힐 수 있다고 강조했다.
노타는 모바일과 엣지, 데이터센터에서 축적한 최적화 역량을 로봇 AI 모델 및 하드웨어까지 확장해 실제 기기에서의 AI 활용을 지원할 계획이다.
김해원 기자 hwkim@aitimes.com